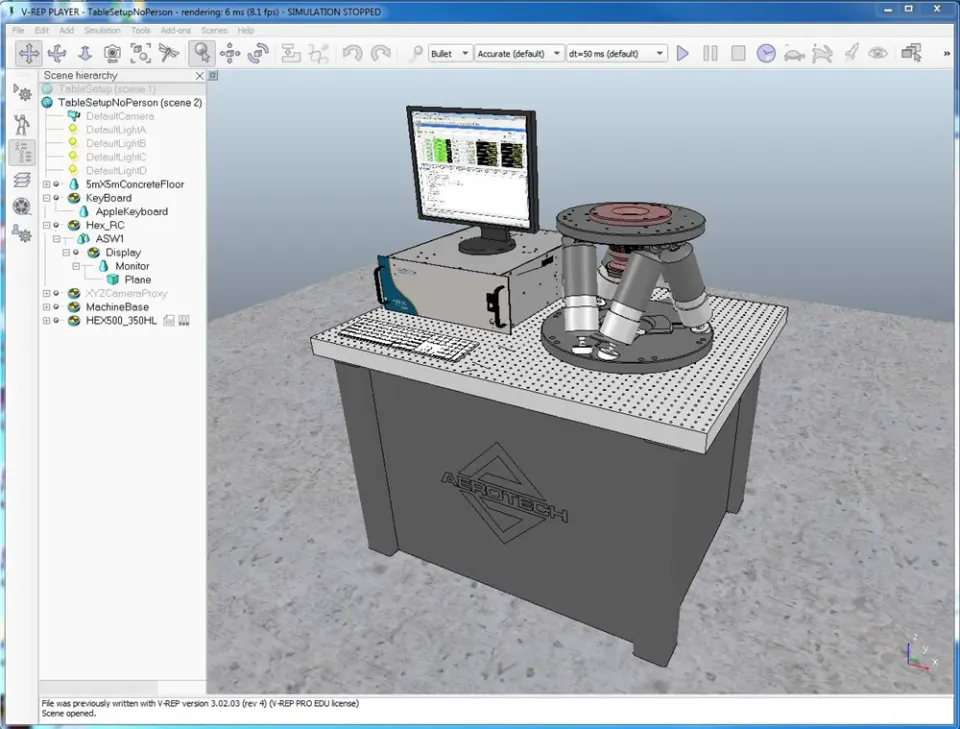
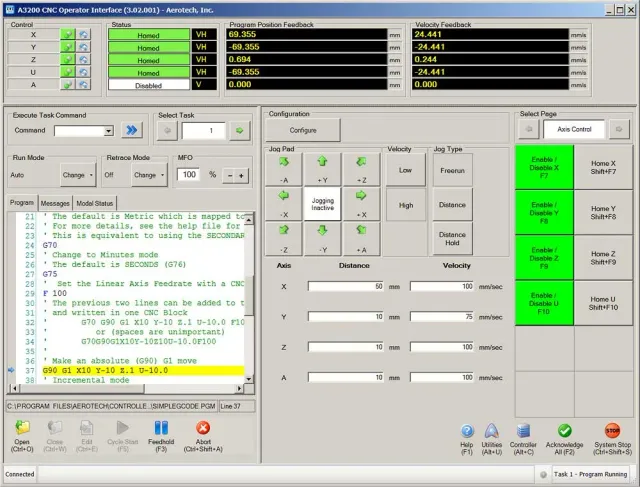
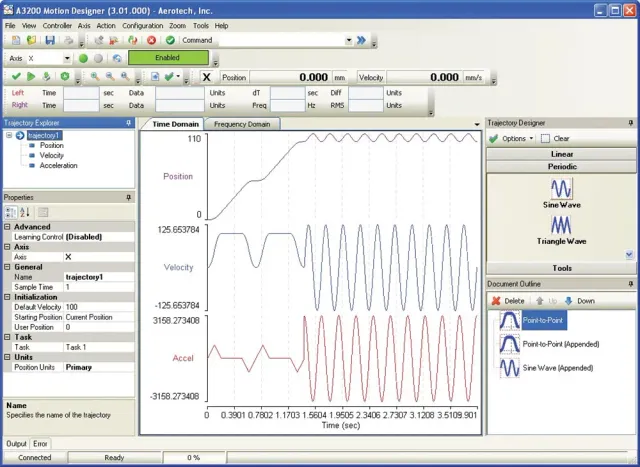
Aerotech Simulation-API ist eine Simulationssoftware zur vollständigen Systemmodellierung auf Basis der virtuellen Roboter-Plattform V-REP. Vorkonfigurierte Modelle verbinden sich direkt mit dem A3200 Motion Controller, eigene Objekte lassen sich als 3D-Mesh importieren.
Koordinatensysteme für Multi-DOF-Systeme wie Hexapods sind visualisier- und wählbar, alle Elemente lassen sich auf Kollision prüfen. Greifer und Vakuum-Aufnahmegeräte werden über Aerotech I/O gesteuert; auch anwendereigene Aktoren, Förderbänder, SCARA- und 6-Achs-Roboter sind einbindbar.
Aerotech Simulation-API – Highlights
Direkte A3200-Anbindung
Vorkonfigurierte Modelle folgen nach Achszuordnung und Start kontinuierlich der Steuerungsachse.
Kollisionserkennung
Alle Objekte in der Umgebung können auf Störungen und Interferenzen geprüft werden.
Fremdmodelle einbindbar
Eigene 3D-Mesh-Objekte und Aktoren aus Linear- und Drehmotor-Primitiven lassen sich kombinieren.
Aerotech Simulation-API – Daten
Prüfung: Kollisionserkennung zwischen allen Elementen der Umgebung